言語



DCモーターでのブラシの用途は何ですか?フルガイド
 2026.04.29
 業界ニュース
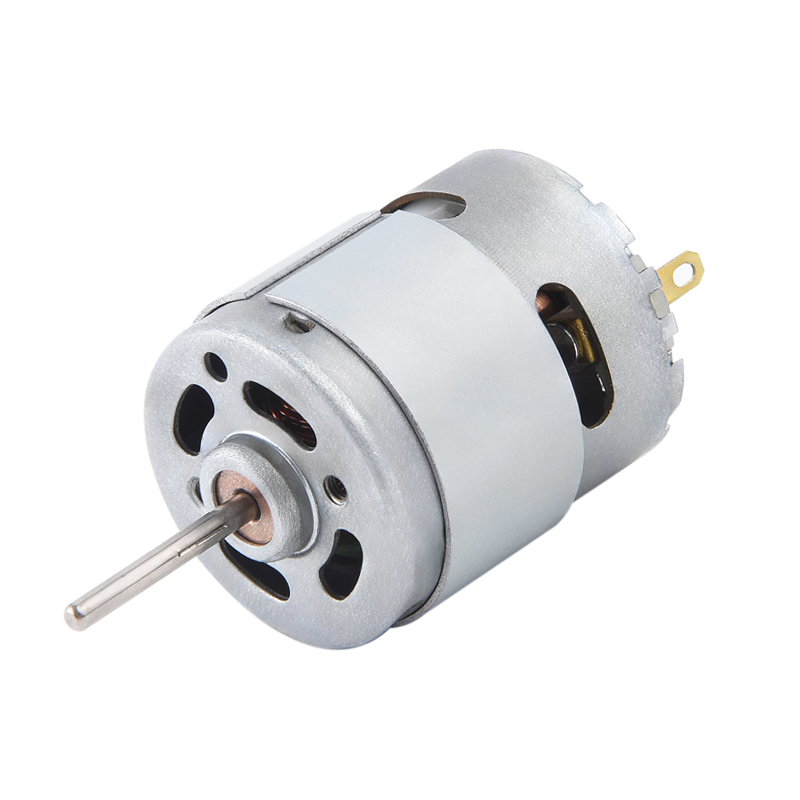
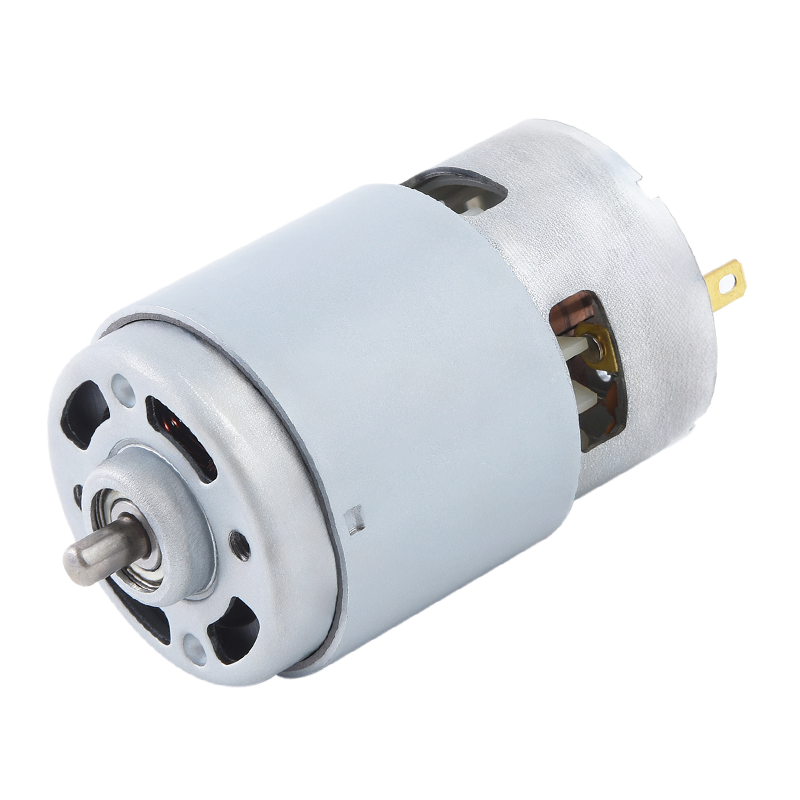
DC モーターでは、ブラシは 1 つの重要な目的を果たします。 整流子との連続的な滑り接触を通じて、固定電源から回転する電機子巻線に電流を伝達します。 。ブラシがないと電流がローターのコイルに到達できず、回転に必要な磁場を確立できず、モーターを回転させることができません。したがって、ブラシは周辺コンポーネントではなく、ブラシ付き DC モーターを機能させる電気インターフェイスです。
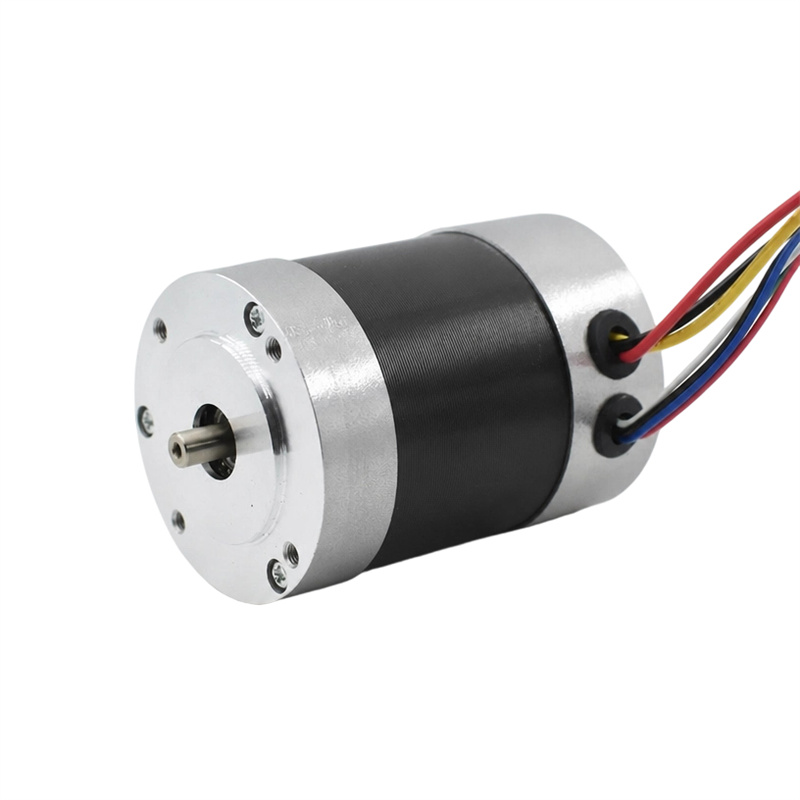
ブラシの機能と、エンジニアが開発した理由を正確に理解する ブラシレスDC電気モーター それらを排除することは、産業用ドライブから精密まで、あらゆる用途に適したモーター技術を選択するための基本です マイクロブラシレスDCモーター 医療機器やドローンなど。
DC モーターのブラシの具体的な機能
DC モーターのブラシは 2 つの異なる、しかし切り離せない機能を同時に実行し、どちらもモーターの動作にとって重要です。
機能 1: 回転電機子への電流伝達
DC モーターの回転部分であるアーマチュアには、回転を生み出す電磁力を生成するために電流を流す必要があるコイル巻線が含まれています。アーマチュアは連続的に回転するため、固定結線は不可能です。ブラシは、スプリングの張力下で整流子 (アーマチュア シャフトに取り付けられたセグメント化された銅リング) を押し付けることによってこの問題を解決し、 回転速度に関係なく継続的な電気的接触 。電流は電源から→ブラシを通って→ブラシと整流子の境界面を横切って→電機子巻線に流れ込み→反対側のブラシを通って戻り、回路が完成します。
機能 2: 転流 - 電機子コイルの電流方向を反転する
ブラシの 2 番目の、同様に重要な機能は整流です。 各アーマチュアコイルを流れる電流の方向を正確な瞬間に機械的に切り替える 一回転方向に連続トルクを維持します。アーマチュアが回転すると、各整流子セグメントが順番にブラシの下を通過します。ブラシは、スイッチングの瞬間に 2 つの隣接するセグメントを橋渡しし、整流中のコイルを短絡し、そのコイルの電流の方向を反転します。この切り替えがないと、アーマチュア コイルは互いに打ち消し合う交流トルク インパルスを生成し、モーターは回転を維持できなくなります。一般的な DC モーターでは、この転流イベントが発生します。 1秒間に数百回から数千回 整流子セグメントの数とモーターの RPM によって異なります。
DC モーター ブラシの物理的構造
ブラシは、整流子の周囲に配置されたブラシ ホルダーに保持されたカーボン グラファイト複合材料のバネ仕掛けのブロックです。ほとんどの DC モーターは 2 つまたは 4 つのブラシ 対称的に配置されています。スプリングは通常の接触圧力を維持します。 150 ~ 400 グラム/cm2 — 過剰な摩擦を生じることなく、信頼性の高い電気的接触を確保するのに十分です。カーボン材料は銅の整流子よりも意図的に柔らかくされているため、ブラシが優先的に摩耗し、より高価な整流子の表面を保護します。
ブラシが DC モーターに根本的な制限をもたらす理由
ブラシは DC モーターの動作を可能にしますが、同時にブラシと整流子の接触機構に固有の一連の性能、信頼性、メンテナンス上の制約をもたらします。これらの制約は、ブラシの材質や設計の改良に関係なく、設計によって完全に取り除くことはできません。
機械的磨耗と限られた耐用年数
ブラシは消耗品です。回転する整流子に対する継続的な滑り接触により、電流密度、接触圧力、整流子の表面速度、および環境条件に依存する速度でブラシの材料が浸食されます。連続稼働する DC モーターの一般的なブラシの耐用年数は次のとおりです。 1,000~5,000稼働時間 その後、ブラシを検査して交換する必要があります。比較すると、この接触機構を完全に排除したブラシレス DC モーターでは、通常、次のような結果が得られます。 10,000 ~ 50,000 時間の耐用年数 転流関連のメンテナンスは不要です。
接触面での電気損失と発熱
ブラシと整流子の接触により、約 ブラシあたり 0.5 ~ 2 ボルト モーターのサイズに関係なく。 12V で動作する小型モーターでは、2 つのブラシが一緒に電力を消費します。 電源電圧の8~33% 接触抵抗の損失だけでも効率が直接低下します。この失われたエネルギーは接触面で熱として放散されるため、モーターの熱容量が制限され、適度な電力レベルでも適切な換気が必要になります。
スパーク、電気ノイズ、および速度制限
整流中、ブラシは整流コイルを短時間短絡します。タイミングが不完全な場合(これはモーター速度、負荷、温度が変化するため避けられません)、ブラシが次のセグメントに移動する前にコイル電流が完全に逆転せず、 ブラシと整流子の境界面でのアーク放電とスパーク 。この火花は電磁干渉 (EMI) を発生させ、近くの電子機器に障害を与え、時間の経過とともに整流子の表面に損傷を与え、最大安全動作速度を制限する可能性があります。ほとんどのブラシ付き DC モーターには、実際の速度制限があります。 5,000 ~ 15,000 RPM ブラシレスモーターは通常、転流関連のスパークが破壊的になる前に動作します。 50,000 ~ 100,000 RPM 高速アプリケーションで。
環境上の制限
ブラシの整流に固有のスパークにより、ブラシ付き DC モーターが作成されます。 爆発性または可燃性雰囲気には不向き 高価な本質安全防爆装置を必要としません。カーボンブラシの粉塵はモーターハウジング内に蓄積するため、トラッキング不良やショートを防ぐために定期的な清掃が必要です。高湿度または水没した用途では、ブラシと整流子の界面が湿気で汚染されると、動作が不安定になり、腐食が促進されます。
ブラシレス DC 電気モーターとは何ですか、またブラシの問題をどのように解決しますか
ブラシレス DC 電気モーター (BLDC モーター) は、ブラシ付き DC モーターと同じ結果 (回転速度とトルクを制御) を実現しますが、ブラシと整流子は完全に排除されています。 永久磁石をローターに移動し、通電された巻線を固定ステーターに配置します。 。巻線が回転しないため、滑り電気接点や整流子は必要ありません。
転流 (回転を維持するための巻線間の電流の切り替え) は、専用のモーター コントローラー (ESC または BLDC ドライバー) によって電子的に実行されます。このコントローラーは、ホール効果センサーまたは逆起電力検出からのローター位置フィードバックを使用して、正しいステーター巻線の相を正しい順序で通電します。この電子整流は、 あらゆる速度と負荷条件において、より速く、より正確に、完璧なタイミングで動作します。 、ブラシ付きモーターでのスパークの原因となる不完全な機械的転流を排除します。
BLDC モーターの動作原理を段階的に説明
- モーター コントローラーは、ホール効果センサー (またはセンサーレス設計の場合は逆起電力) を介してローターの位置を読み取り、永久磁石ローターの正確な角度位置を常に把握します。
- ローターの位置に基づいて、コントローラーはパワー トランジスタ (MOSFET または IGBT) を使用して適切なステーター相巻線に通電し、ステーター内に回転磁界を生成します。
- 永久磁石ロータは、回転するステータ磁界によって引き付けられたり反発されたりして、ブラシ付きモーターとまったく同じようにトルクと回転を生成しますが、固定部分と回転部分の間に物理的な接触はありません。
- コントローラーはローターが回転するにつれてスイッチング シーケンスを継続的に更新し、速度や負荷の変化に関係なく最適な整流タイミングを維持し、効率を達成します。 85% ~ 95% 適切に設計された BLDC システムで。
ブラシ付き DC モーターとブラシレス DC モーター: 性能の直接比較
| パラメータ | ブラシ付き DC モーター | ブラシレスDCモーター |
|---|---|---|
| 転流方式 | 機械式(ブラシ整流子) | 電子(モーターコントローラー) |
| 標準的な効率 | 75~85% | 85 ~ 95% |
| 耐用年数 | 1,000~5,000時間 | 10,000 ~ 50,000 時間 |
| 最高速度 | 5,000 ~ 15,000 RPM (通常) | 最大100,000RPM |
| メンテナンス | 定期的なブラシ交換が必要 | 最小限 — ベアリングのみ |
| EMI / スパーク | 重大なスパークと EMI | 最小限のEMI |
| 騒音レベル | 高い(ブラシ摩擦アーク放電) | 低い(接触摩擦なし) |
| 速度制御 | 簡易(電圧調整) | 専用コントローラーが必要 |
| 初期費用 | 下位 | 上位(モーターコントローラー) |
| 総所有コスト | 長い(メンテナンスのダウンタイム) | 下位 over full service life |
| 危険な環境 | 特別な筐体がなければ適さない | 適切(火花が出ない) |
マイクロ ブラシレス DC モーター: 小型スケールで高性能
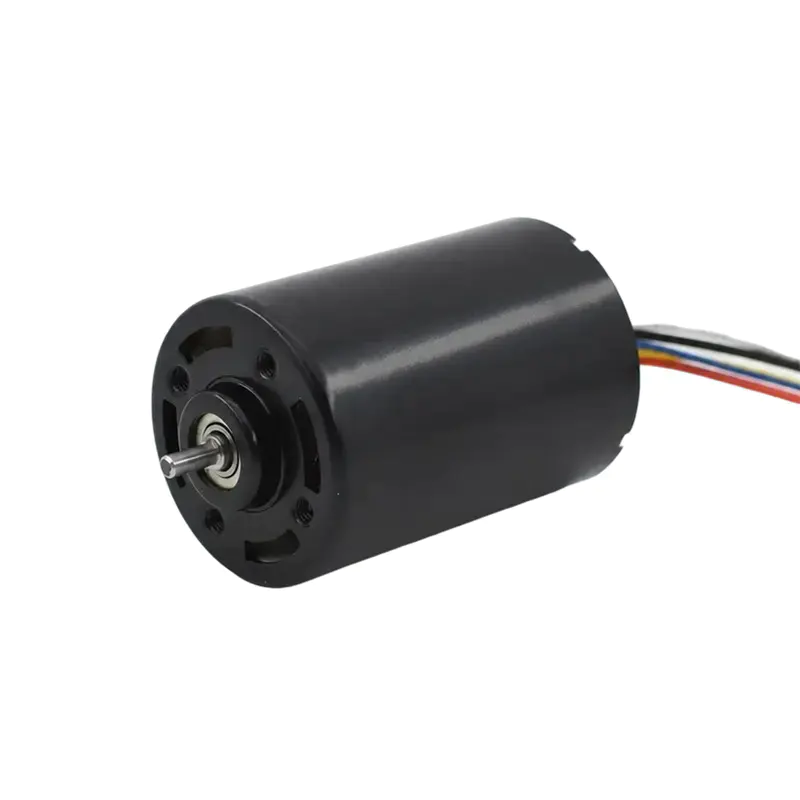
マイクロ ブラシレス DC モーターは、非常に小さな物理的スケールで同じブラシレス動作原理を適用します。通常は、 ローター直径は 4mm ~ 40mm、定格電力は 1 ワット未満から約 100 ワットまでです。 。この規模になると、小型化による物理的制約によりブラシ整流子システムが実質的に機能しなくなるため、ブラシレス技術の利点はさらに重要になります。
ミクロスケールでブラシが失敗する理由
ローター直径が 6 mm のモーターでは、整流子セグメントの幅はわずか 1 ミリメートルです。モーターが回転している間、これらの寸法で信頼性の高いブラシ接触を維持します。 20,000 ~ 100,000 RPM は機械的に非実用的です。ブラシの摩耗率は壊滅的で、整流子セグメントは低コストで十分な精度で製造できません。また、ブラシの接触抵抗は、低電圧マイクロ モーターの全回路インピーダンスの許容できないほど大きな割合を占めます。マイクロ ブラシレス DC モーターは、物理的接触を完全に排除することで、これらの問題をすべて解決します。
マイクロブラシレスDCモーターの構造
マイクロ BLDC モーターは、次の 2 つの主要な構成で製造されます。
- インランナー構成: 永久磁石ローターはステーター巻線の内側で回転します。これは古典的なモーターのトポロジーです。インランナーマイクロモーターは、内部磁石アセンブリのローター慣性が小さいため、最高の RPM を達成します。歯科用ハンドピース、ターボポンプ、高速加工スピンドルで一般的です。 50,000 ~ 150,000 RPM .
- アウトランナー構成: 永久磁石アセンブリは、固定ステータコアの周囲に外側の回転シェルを形成します。アウトランナーモーターが生産する より低い回転数でより高いトルク ローターの直径が大きいため、ドローンやマルチローター推進システムでは主流の構成であり、ギアボックスを使用しないダイレクトドライブが好まれます。
マイクロブラシレスDCモーターの主な用途
- ドローンと UAV の推進: マイクロ BLDC アウトランナー モーターは、民生用および商用ドローンのプロペラに電力を供給します。 パワーウェイトレシオ 5:1 ~ 10:1 (ワット/グラム) 安定した飛行には正確な電子速度制御が不可欠です。
- 医療機器: 外科用ロボット、埋め込み型ポンプ、ポータブル診断装置にはマイクロ BLDC モーターが使用されています。これは、その長寿命、低ノイズ、スパークなしの動作が医療グレードのハードウェアの厳しい要件を満たしているためです。外科用ツールの一般的なマイクロ BLDC モーターは、次の速度で動作します。 35,000 ~ 80,000 RPM 位置精度は 0.1° 以上です。
- コンピューター冷却ファンとハードドライブスピンドル: サーバーやラップトップの冷却ファンとハードディスク ドライブのスピンドル モーターは、ほとんどの場合、静かな動作、高い信頼性、ブラシの磨耗なしで何百万回も起動および停止できるマイクロ BLDC モーターが選択されています。
- ロボティクスとオートメーション: 協働ロボット (協働ロボット) の関節アクチュエーター、グリッパー ドライブ、および AGV ホイール モーターでは、統合エンコーダーを備えたマイクロ BLDC モーターの使用が増えており、位置再現性を実現しています。 ±0.02mm 精密組立用途に。
- 家庭用電化製品: 電動歯ブラシ、ヘアドライヤー、手持ち掃除機、カメラ スタビライザー ジンバルは、マイクロ BLDC モーターを使用して、ブラシ依存の設計では不可能なコンパクト サイズ、高効率、製品寿命を実現しています。
アプリケーションに合わせてブラシ付き DC モーターとブラシレス DC モーターを選択する
ブラシ付き DC モーター技術とブラシレス DC モーター技術のどちらを選択するかは、ブラシレスが常に優れているという包括的な仮定によって決定されるのではなく、アプリケーションの特定の要件によって決定される必要があります。どちらのテクノロジーも商業的に関連性があり、新しい設計で積極的に仕様化されています。
ブラシ付き DC モーターが依然として正しい選択である場合
- 単純な速度制御で十分です。 ブラシ付き DC モーターは、単純な PWM 信号または可変電圧で速度制御できます。専用のモーター コントローラー チップは必要ありません。低コストで複雑性の低い製品の場合、これにより BOM コストが大幅に削減されます。
- デューティサイクルが短い、または使用頻度が低い場合: 車のウィンドウモーター、玩具、自動販売機のアクチュエーターなど、モーターがたまにしか作動しない用途では、ブラシの摩耗限界に達するのに十分な稼働時間を蓄積できない可能性があります。ブラシレスのコスト割増は正当化されません。
- 初期コストが低いことが主な制約です。 ブラシ付きモーターのコスト 30 ~ 60% 削減 同じ出力の場合、同等のブラシレス モーターとコントローラーを組み合わせた場合よりも優れています。設計寿命が 2 ~ 3 年の大量消費者向け製品では、このコストの差が決定的なものとなることがよくあります。
ブラシレス DC モーターが正しい仕様である場合
- 連続または高デューティサイクル動作: 1 日に数時間以上稼働するアプリケーション (産業オートメーション、HVAC ファン、ポンプ、トラクション ドライブなど) では、ブラシレス モーターを使用する必要があります。ブラシのメンテナンスが不要になるだけで、コストプレミアムが正当化されます。 稼働期間6~18ヶ月 ほとんどの産業ユーザー向け。
- 高速要件: ターボポンプ、歯科用ツール、高速スピンドル、ドローンモーターなど、15,000 RPM を超える速度が必要なアプリケーションの場合、ブラシレスが唯一の実行可能な選択肢です。ブラシ付きモーターは、整流障害がなければこれらの速度を維持できません。
- メンテナンスが不可能な場所: 密閉された筐体に設置されるモーター、機械に組み込まれるモーター、またはブラシの交換が現実的ではない遠隔地に配備されるモーターは、長期的な信頼性を確保するためにブラシレスでなければなりません。
- EMIの影響を受けやすい環境: 医療機器、精密測定機器、航空電子機器は、ブラシの整流によって発生する電磁干渉を許容できません。適切なフィルタリングを備えたブラシレス モーターは、次のような最も要求の厳しい EMI 規格にも適合します。 MIL-STD-461 および IEC 61000 .
- 小型化の要件: モーターの直径を 20 ~ 30 mm 未満にする必要がある場合、マイクロ ブラシレス DC モーターは、その規模で十分な効率、速度、信頼性を実現できる唯一のテクノロジーです。
ブラシレス DC モーターを選択する際に評価すべき主な仕様
正しいブラシレス DC モーターを選択するには、相互に依存するいくつかの性能パラメーターを評価する必要があります。トルク、効率曲線、熱制限を考慮せずに、最大 RPM などの 1 つの仕様を単独で最適化すると、システムのパフォーマンスが低下します。
- KV 定格 (ボルトあたりの RPM): KV 値は、無負荷時にモーターが印加電圧 1 ボルトあたり何 RPM を生成するかを定義します。あ 高 KV モーター (2,000 ~ 10,000 KV) ドローンのプロペラなどの高速、低トルクの用途に適しています。あ 低 KV モーター (100 ~ 500 KV) 低速で高トルクを生成し、ダイレクトドライブホイール、ウインチ、ロボットジョイントに適しています。
- 連続トルクとピークトルク: 連続トルクは、モーターが過熱することなく無期限に維持できる最大負荷を定義します。ピークトルク — 通常 連続定格の2~3倍 — 短い加速バーストに使用できます。アプリケーションの負荷プロファイルは、これらの制限内に収まる必要があります。
- モーター定数(Km): Km = トルク / √(電力損失) であり、サイズに依存しないモーター効率の尺度です。 Km が大きいほど、同じフレーム サイズでもより効率的なモーター設計であることを示します。
- 極数: 一般に、磁極が多いほど、低速でより滑らかなトルクが生成されます。これはサーボ用途にとって重要であり、磁極が少ないほど、最大 RPM が高くなります。ほとんどのマイクロ BLDC モーターは 2~14極 .
- センサーの種類: ホール効果センサー付きモーターは、ゼロ RPM を含むあらゆる速度で正確な位置フィードバックを提供します。これは、サーボおよび位置決めアプリケーションに不可欠です。センサーレス BLDC モーターはシンプルで安価ですが、逆起電力検出のために最低速度が必要なため、正確な低速制御や保持トルク制御が必要なアプリケーションには適していません。
ブラシ付き DC モーターのメンテナンス: ブラシの耐用年数を延長する
ブラシ付き DC モーターが稼働し続ける場合、適切なメンテナンスを実施することでブラシの寿命を大幅に延ばし、整流子の早期損傷を防ぐことができ、総メンテナンス コストと計画外のダウンタイムを削減できます。
- 500 稼働時間ごとにブラシの長さを検査 連続稼働する産業用モーターに使用されます。ブラシが最小長さのマークに達する前に、通常は摩耗したときにブラシを交換します。 元の長さの 3 分の 1 — ブラシスプリングが整流子に接触して致命的な損傷を引き起こすのを防ぐため。
- 1 つだけが磨耗している場合でも、必ず両方 (または 4 つすべて) のブラシを同時に交換してください。ブラシの長さを混合すると、接触圧力が不均一になり、整流子の溝入れが促進されます。
- ブラシ交換後は、 モーターを 50% の負荷で 30 分間運転して、新しいブラシでベッドします。 全負荷動作に戻る前に。これにより、ブラシ面が整流子の曲率に適合し、整流子の表面に安定した炭素膜が形成されます。
- ブラシ検査のたびに、モーターハウジング内のカーボンダストを取り除きます。蓄積した炭素粉塵は整流子セグメント間に導電性トラッキング経路を形成し、セグメント間の短絡を引き起こす可能性があります。
- 検査ごとに整流子の表面状態を確認してください。表面は均一な濃い緑青 (カーボン膜) で滑らかに見えるはずです。明るい銅のスポットは局所的なアーク放電を示します。 ~より深い溝 0.5mm 資格のあるモーター修理業者による整流子のスキミングが必要です。
ニュース
-
ブラシ DC モーターの起源と物理的基盤 の ブラシ付きDCモーター は電気エネルギーを機械運動に変換する先駆者であり、その歴史は現代の産業文明の進歩と密接に絡み合っています。このモーターを深く理解するには、電磁誘導の最も基本的な法則に立ち返る必要があります。の ブラシ付きDCモーター これは、継続的な機...
続きを読む -
最近でもブラシ付き DC モーターを使用している人はいるでしょうか? 小型家電のブラシ付き DC モーター ブラシレス モーター技術の採用が増えているにもかかわらず、小型家電は依然としてブラシ付き DC モーターの主な消費者です。ハンドヘルドファン、電気シェーバー、ヘアドライヤー、キッチン用品などの機器は、そのシンプルさ、低コスト、...
続きを読む -
家庭用電化製品およびスマートデバイスにおけるブラシ DC モーターのアプリケーション 家庭用電化製品の設計におけるブラシ DC モーターの役割 ブラシ付きDCモーター は、幅広い家庭用電化製品、特にコンパクトなサイズ、シンプルな制御、コスト効率の高いモーション ソリューションを必要とする製品の設計と機能にお...
続きを読む
 ホーム