言語



DC モーターを理解する: 簡単な組み立て方法とプロ仕様のマイクロ DC モーターの作り方
 2026.06.03
 業界ニュース
A DCモーター 磁場と通電導体の相互作用を利用して、直流電気エネルギーを機械的回転エネルギーに変換します。 バッテリー、銅線、永久磁石、ペーパークリップ整流子を備えた基本的な DC モーターを 30 分以内に構築できます。 — しかし、完全な製造プロセスを理解すると、特に商用モーターを使用する理由が明らかになります。 マイクロDCモーター 、このような正確な公差に合わせて設計されています。この記事では、自作のビルドからプロ仕様のマイクロモーター仕様まで、あらゆるものを取り上げます。
すべての DC モーターのコアコンポーネント
DC モーターを構築または選択する前に、その基本的な部分を理解する必要があります。各コンポーネントは、電気を回転に変換する上で、譲れない役割を果たします。
- ステーター: 永久磁石または界磁巻線を介して磁場を提供する固定部分。
- ローター (アーマチュア): 銅のコイルが巻かれた回転部分で、電流が流れてトルクが発生します。
- 整流子: セグメント化された銅リングがアーマチュア コイルの電流の方向を反転させ、連続回転を維持します。
- ブラシ: 外部回路から整流子に電流を伝達するカーボンまたはグラファイト接点。
- シャフト: 機械動力を負荷に伝達する出力軸。
- ハウジング/フレーム: 鉄心設計で構造サポートと磁束経路を提供します。
ドローン、補聴器、精密医療機器などの機器に使用されるマイクロ DC モーターでは、6 つのコンポーネントすべてが直径 100 メートルまで小型化されています。 4mm それでも、基礎となる物理学はフルサイズの産業用モーターと同じままです。
基本的な DC モーターの作り方: ステップバイステップ
この DIY ビルドでは、家庭用材料を使用して動作原理を示します。これは、実践的なリファレンス モデルを必要とする学生、教育者、エンジニアに最適です。
必要な材料
- 1.5 V または 3 V の単三電池 (または電池ホルダー)
- 約 1 メートルの 26 AWG エナメル銅マグネット ワイヤ
- 2 つの大きなスチール製安全ピンまたはペーパー クリップ (ブラシ サポート用)
- ネオジムまたはセラミックのディスク磁石 1 個 (最小直径 10 mm)
- サンドペーパー(細目、400番)
- 接続を固定するための絶縁テープまたは輪ゴム
段階的な構築
- アーマチュアコイルを巻く: 銅線を円筒形の物体 (単三電池など) に 15 ~ 20 回しっかりと巻き付けて、コンパクトなコイルを形成します。両端から伸びたワイヤをリード線として約 3 cm 残しておきます。
- コイルを固定します。 2 つの自由端をコイル本体に 2 回巻きつけて形状を保持します。リード線は各側面の中心から軸方向に伸びる必要があります。
- 整流子の接点を準備します。 1 本のリードのエナメルをすべての面から完全に研磨します。もう一方のリードでは、エナメルの上半分のみを研磨します。この非対称性により転流効果が生じ、回転の半分の間のみ電流が流れます。
- ブラシ サポートを構築します。 2 つのペーパー クリップを U 字型のクレードルに曲げ、テープを使用してバッテリーのプラスとマイナスの端子に取り付けます。コイル リードはこれらのクレードル内で静止し、回転します。
- コイルのバランスを調整します。 コイル リードをペーパー クリップ クレードルに置きます。コイルの回転が不均一な場合は、コイルの重心が回転軸と一致するようにゆっくりと形状を変更します。
- 磁石を配置します。 ネオジム磁石をコイルの直下または真上に配置します。磁場は静止位置でコイル面に対して垂直である必要があります。
- テストとトラブルシューティング: コイルを軽く回転させます。回転し続けない場合は、クレードルの接触品質を確認するか、リードを再研磨するか、磁石の極性を反転してください。作動中のモーターは通常、次の範囲に達します。 1,000 ~ 3,000 RPM コイルの質量と磁石の強さに応じて、1.5 V 電源で動作します。
DC モーターの巻線構成とその影響
市販の DC モーターでは、界磁巻線と電機子巻線の接続方法によってモーターの速度とトルクの動作が決まります。標準構成には次の 4 つがあります。
| 巻取りタイプ | 接続 | 速度規制 | 代表的な用途 |
|---|---|---|---|
| シリーズ | アーマチュアと直列のフィールド | 悪い(負荷がかかると速度が低下する) | 電動牽引、クレーン |
| シャント | 電機子と平行なフィールド | 良好 (ほぼ一定の速度) | 旋盤、ファン、コンベア |
| コンパウンド | 直列巻線と分路巻線の両方 | 中等度 | エレベーター、プレス機 |
| 永久磁石 | 界磁巻線はありません。固定磁石 | 良い | マイクロDCモーター、おもちゃ、ロボット工学 |
永久磁石 DC (PMDC) モーターがマイクロモーターセグメントを支配 界磁巻線を排除すると、サイズ、重量、電力損失が同時に削減されるためです。直径 50 mm 未満のほとんどのマイクロ DC モーターはこの構成を使用します。
マイクロDCモーターの仕様・サイズ・選定基準
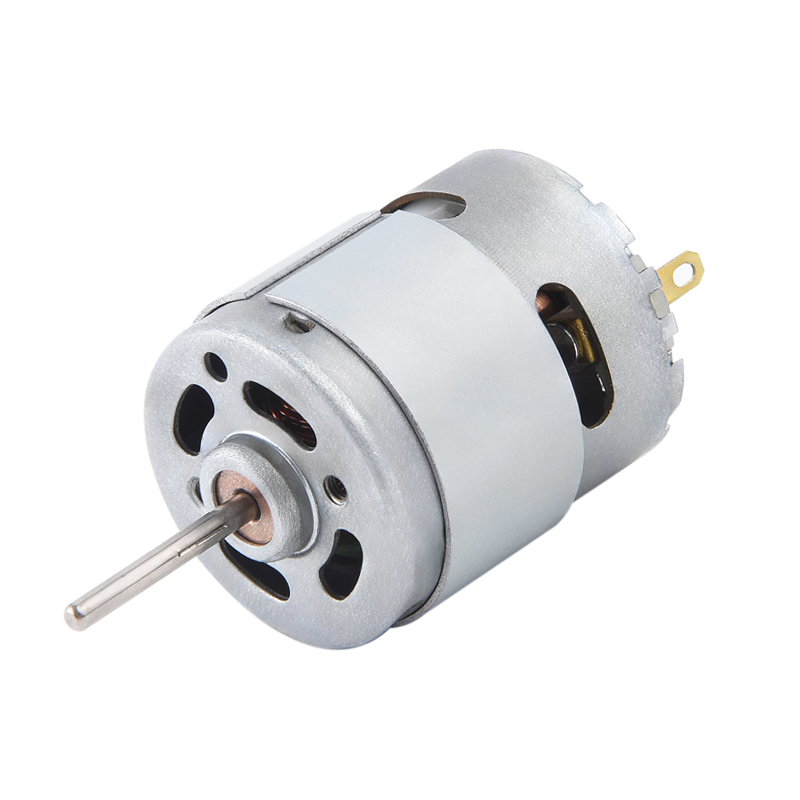
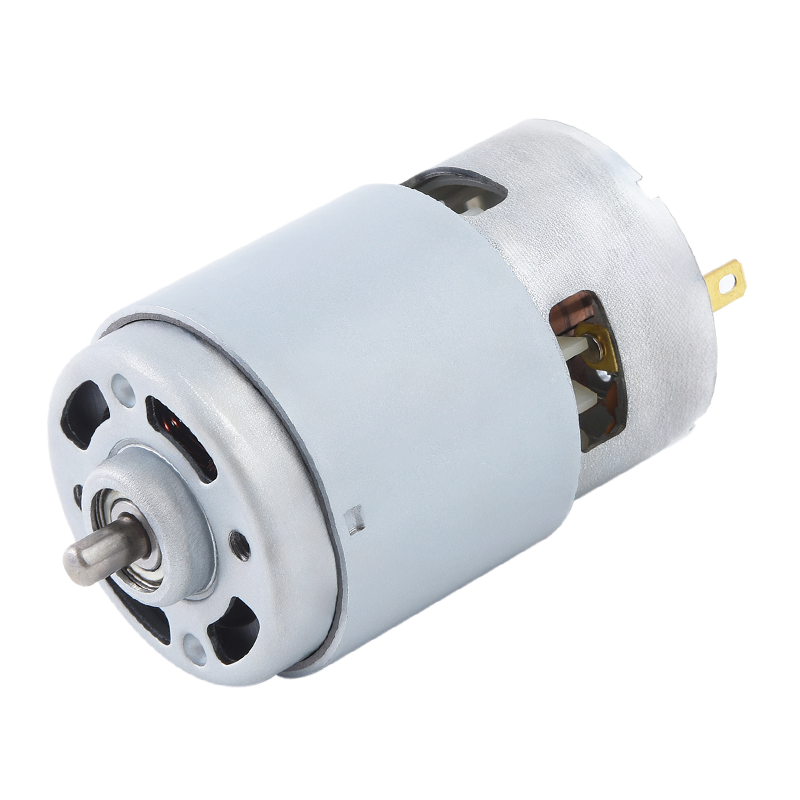
マイクロ DC モーターは標準 DC モーターの小型版であり、通常は以下の本体直径を持つモーターとして定義されます。 36mm と間の動作電圧 1.5Vおよび24V 。これらは、そのサイズに比べて、精度、低消費電力、および高い回転速度を実現するように設計されています。
一般的なマイクロ DC モーターのサイズ クラス
| 指定 | 直径(mm) | 代表的な電圧 (V) | 無負荷速度 (RPM) | 失速トルク(mNm) |
|---|---|---|---|---|
| 4mm class | 4 | 1.5~3 | 50,000 – 100,000 | 0.02~0.1 |
| 8mmクラス | 8 | 3~6 | 20,000 – 60,000 | 0.1~0.5 |
| 12mmクラス(130型) | 12~15日 | 3~12 | 8,000 – 25,000 | 1~10 |
| 24mmクラス(280タイプ) | 24~28日 | 6~24 | 3,000 – 15,000 | 10~80 |
| 36mm class (370-type) | 35 – 36 | 12~24日 | 2,000 – 8,000 | 50~300 |
マイクロ DC モーターを選択する際に評価すべき重要なパラメーター
- KV 定格 (RPM/V): ボルトあたりの速度を定義します。 5 V で 3,000 KV のモーターは、無負荷状態で約 15,000 RPM を生成します。
- ストールトルク: モーターがゼロ速度で生成できる最大トルク。この値を超えると、数秒以内に過熱が発生します。
- 無負荷電流: 自由回転時に流れる電流。ベアリングの摩擦とブラシの損失を示します。一般的な値: 8 ~ 24 mm モーターの場合は 20 ~ 150 mA。
- 終端抵抗: 抵抗が低いほど、より多くの電流とトルクが可能になりますが、より多くの熱が発生します。マイクロモーターの値の範囲は 0.5 Ω ~ 30 Ωです。
- 動作点での効率: ほとんどのマイクロ DC モーターのピークは次のとおりです。 50 ~ 75% の効率 ストールトルクの約 10 ~ 20%。
DC モーターの性能における磁性材料の役割
磁石材料の選択は、特にミリグラムや立方ミリメートル単位が重要となるマイクロフォーマットにおいて、DC モーターの出力密度を大きく決定します。
- フェライト(セラミック)磁石: 低コストで耐食性がありますが、エネルギー密度が弱い(約 3.5 MGOe)。低価格のモーターやおもちゃによく見られます。
- アルニコ磁石: 優れた温度安定性 (540°C まで使用可能)、中程度のエネルギー密度 (~5 MGOe)。古いモーター設計や特殊な高温用途に見られます。
- サマリウムコバルト (SmCo): 高いエネルギー密度 (約 18 ~ 30 MGOe)、優れた耐熱性 (最大 300°C)。航空宇宙および軍事用マイクロモーターに最適です。
- ネオジム鉄ボロン (NdFeB): 利用可能な最高のエネルギー密度 (~35 ~ 52 MGOe)。 最新の高性能マイクロ DC モーターの 80% 以上に使用されています 最小限の体積で最大のトルクを発揮できるため、腐食に対する保護コーティングが必要です。
フェライトから同じ寸法の NdFeB 磁石に切り替えると、モーターのストール トルクが 3 ~ 5 倍増加する可能性があります。そのため、1980 年代後半に NdFeB 磁石が量産されて初めて小型化が商業的に実現可能になりました。
DC モーターの速度制御方法
DC モーターの速度の制御は、ほとんどすべての現実のアプリケーションで不可欠です。 3 つの主要な方法は、それぞれ異なるシナリオに適しています。
パルス幅変調 (PWM)
PWM は電源電圧のオンとオフを迅速に切り替えます。デューティ サイクル (電圧がオンになっている時間の割合) を変えることによって、実効電圧、つまり速度が制御されます。 12 V での 50% デューティ サイクルは、6 V の平均電圧と同様に動作します。 PWM は、スイッチング トランジスタによるエネルギーの消費が最小限に抑えられるため、非常に効率的です。可聴ノイズを避けるために、20 ~ 25 kHz の周波数が一般的です。これは、Arduino ベースのモーター ドライバー、L298N などの H ブリッジ IC、およびほとんどのマイクロ DC モーター コントローラーで使用される標準的な方法です。
電機子電圧制御
DC 供給電圧を直接変化させると、速度がベース速度よりも低く変化します。この方式はスムーズな速度制御を提供し、シャントおよび PMDC モーターで使用されます。可変 DC 電源または降圧コンバータが必要なため、PWM よりもハードウェアの負荷が高くなります。
弱め界磁 (巻線界磁モータ用)
界磁巻線電流を減らすと磁場が弱まり、トルクが減少しますが、ロータは基本速度よりも速く回転できます。この技術により、公称定格を超える速度が可能になり、トラクション システムや産業用スピンドル ドライブで使用されます。
マイクロ DC モーターの実世界への応用
マイクロ DC モーターは、何百もの日常製品に組み込まれています。その応用範囲は、多くの場合重量が 5 グラム未満のコンポーネントにどれほどのエンジニアリングが詰め込まれているかを示しています。
- 医療機器: インスリン ポンプは 6 ~ 10 mm PMDC モーターを使用して、正確な投与量を供給します。外科用ロボットツールは、±0.1 mm 以内の繰り返し位置精度が可能な 24 mm クラスのモーターに依存しています。
- 家庭用電化製品: スマートフォンの振動モーターは、平らなコイン型のマイクロ DC モーターで、通常は直径 8 ~ 10 mm で、触覚フィードバック用の偏心回転質量を備えた 3 V で動作します。
- 自動車システム: 最新の乗用車には以下のものが含まれています。 40 および 80 小型 DC モーター ミラー調整、ウィンドウリフト、シート位置調整、HVAC ダンパーなどの機能を提供します。
- ドローンとラジコン車両: 8 ~ 24 mm の範囲のブラシ付きマイクロ DC モーターは、小型クアッドコプターのヨー軸、ピッチ軸、ロール軸に電力を供給しますが、寿命を長くするためにブラシレス設計がますます好まれています。
- 産業オートメーション: マイクロ DC モーターは、マシン ビジョン カメラのフォーカス機構と、サブミリメートルの位置決めを必要とするコンパクトな CNC ステージの親ネジを駆動します。
一般的な DC モーターの障害とその診断方法
DC モーターを自分で組み立てた場合でも、製品内のマイクロ モーターをメンテナンスしている場合でも、故障モードを理解することで時間を節約し、損傷を防ぐことができます。
| 症状 | 考えられる原因 | 診断方法 |
|---|---|---|
| モーターが回転しない | アーマチュアの断線またはブラシの接触が失われた | 終端抵抗を測定します。 ∞であってはなりません |
| ブラシでの過度の火花 | 磨耗したブラシ、汚れた整流子、または過負荷 | 整流子の表面を検査します。消費電流を確認する |
| 低速または低トルク | 消磁された永久磁石または高いブラシ抵抗 | 無負荷速度をデータシートと比較してください。ブラシの接触圧をチェックする |
| 過熱 | ストールトルク付近での連続運転 | 電流を測定します。ストール電流定格と比較 |
| 振動や騒音 | シャフトの曲がり、ベアリングの摩耗、コイルのアンバランス | シャフトを手で回転させます。 0.05 mm を超える半径方向の遊びをチェックします。 |
ブラシ付き DC モーターとブラシレス DC モーター: それぞれをいつ使用するか
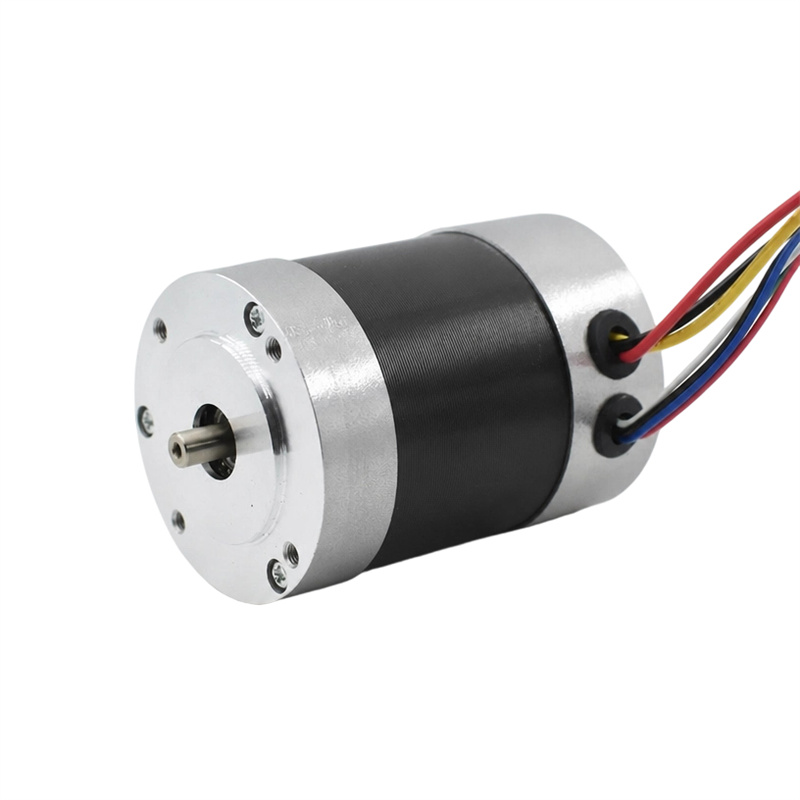
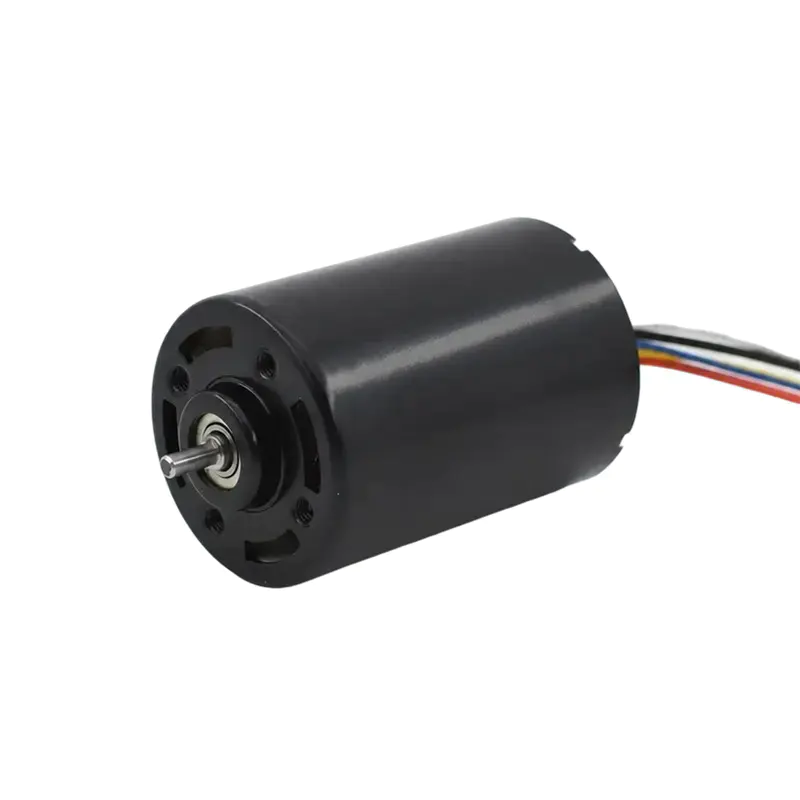
「DC モーター」という用語には、ブラシ付き設計とブラシレス (BLDC) 設計の両方が含まれることが増えています。トレードオフを理解することで、各プロジェクトにとって正しい選択が決まります。
- ブラシ付き DC モーター: 制御が簡単 (直流電圧または PWM)、低コストですが、ブラシが摩耗します。一般的なブラシの寿命は次のとおりです。 500~3,000時間 負荷と速度に応じて。低コストの消費者向け製品、玩具、プロトタイプに最適です。
- ブラシレス DC モーター: コントローラ IC を介した電子整流がブラシを完全に置き換えます。寿命を超えた 10,000時間 、効率が 5 ~ 15% 向上し、ピーク速度が向上します。信頼性が交渉の余地のないドローン、精密ロボット工学、医療用インプラントに必要です。
DIY 趣味で最初のモーターを構築したり、小型ロボットのプロトタイプを作成したりする場合、130 または 180 フォーム ファクターのブラシ付き PMDC モーターが最も簡単なエントリー ポイントになります。これらは広く入手可能であり、価格は 1 ドル未満で、あらゆる PWM モーター ドライバー シールドと直接連携します。
ニュース
-
ブラシ DC モーターの起源と物理的基盤 の ブラシ付きDCモーター は電気エネルギーを機械運動に変換する先駆者であり、その歴史は現代の産業文明の進歩と密接に絡み合っています。このモーターを深く理解するには、電磁誘導の最も基本的な法則に立ち返る必要があります。の ブラシ付きDCモーター これは、継続的な機...
続きを読む -
最近でもブラシ付き DC モーターを使用している人はいるでしょうか? 小型家電のブラシ付き DC モーター ブラシレス モーター技術の採用が増えているにもかかわらず、小型家電は依然としてブラシ付き DC モーターの主な消費者です。ハンドヘルドファン、電気シェーバー、ヘアドライヤー、キッチン用品などの機器は、そのシンプルさ、低コスト、...
続きを読む -
家庭用電化製品およびスマートデバイスにおけるブラシ DC モーターのアプリケーション 家庭用電化製品の設計におけるブラシ DC モーターの役割 ブラシ付きDCモーター は、幅広い家庭用電化製品、特にコンパクトなサイズ、シンプルな制御、コスト効率の高いモーション ソリューションを必要とする製品の設計と機能にお...
続きを読む
 ホーム