Eng



DC モーターとギア モーター: どちらがあなたの用途に適していますか?
 2026.08.19
 業界ニュース
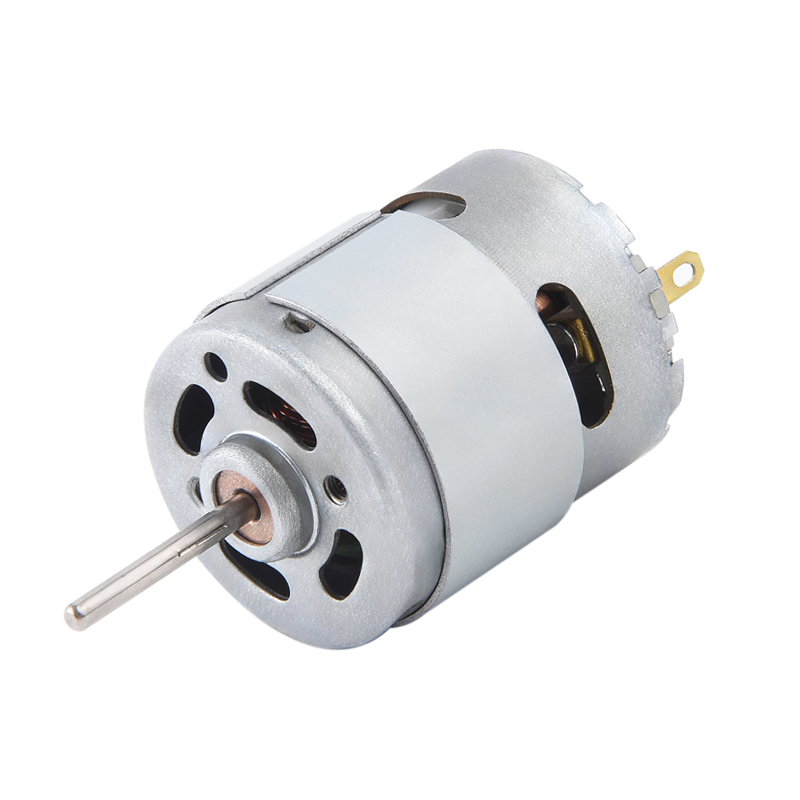
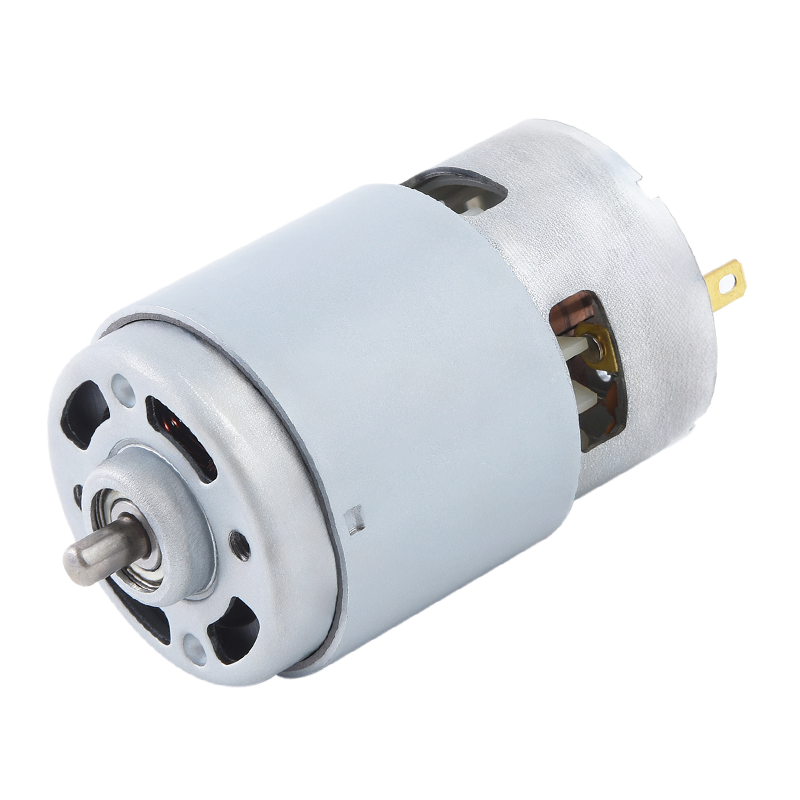
標準の DC モーターは高速回転しますが、生成するトルクは低くなります。 ギアモーター 同じ DC モーターとギアボックスを組み合わせて、速度とトルクを引き換えにします 。アプリケーションで、低 RPM で負荷がかかっている状態で何かを持ち上げたり、引っ張ったり、回転させたりする必要がある場合は、ほとんどの場合、ギア モーターがより良い選択となります。冷却ファンなど、軽負荷で高速回転が必要な場合は、普通の DC モーターが問題なく機能し、コストも安くなります。
これら 2 つの間の混乱は、実際にはどちらが「優れている」かということではありません。モーターの出力を仕事の機械的要求に適合させることが重要です。以下は、それらがどのように異なるか、それぞれがどこに適合するか、およびサイズを決定する方法についての実際的な内訳です。 小型ギアモーター 初めて正しく。
DC モーターとギア モーターの実際の違い
DC モーターは、電気エネルギーを回転運動に直接変換します。その出力シャフトは、モーターの内部巻線と電圧が生成する速度に関係なく回転します。 3,000 ~ 12,000 RPM 小型ホビーおよび産業用モーターに。これは速いですが、機械的な利点が関与していないため、シャフトのトルクは低くなります。
ギア モーターは、同じ回転シャフトを受け取り、出力が最終シャフトに到達する前に、平歯車、遊星歯車、またはウォーム ギアなどの歯車列を通過します。各ギア段は速度を低下させ、それに比例してトルクを増大させます。自然に 10,000 RPM で回転するモーターは、100:1 ギアボックスからわずか 100 RPM で回転する可能性がありますが、およそ 100倍のトルク (機械的損失を除く、通常 10 ~ 20%)。
このトレードオフが実際に重要な理由
トルクは、摩擦に抗して車輪を回転させたり、ゲートを持ち上げたり、コンベア ベルトを駆動したりするなど、実際に機械的な作業を行うものです。低トルクで高 RPM で回転する裸の DC モーターは、実際の抵抗に遭遇した瞬間に停止します。速度を下げると、同じモーターが後ろに質量と負荷のあるものを動かすことができるようになります。
主な仕様の並べて比較
以下の表は、小型 12V DC モーターの一般的な性能範囲を、ギアボックスを備えた同じモーターと比較したものです。
| 仕様 | 標準DCモーター | 小型ギヤモーター |
|---|---|---|
| 無負荷速度 | 8,000~10,000RPM | 80-150 RPM |
| 失速トルク | 0.5~1.5kg・cm | 30~80kg・cm |
| 標準的な効率 | 75-85% | 60-75% |
| 物理的なサイズ | コンパクト | 長くなりました(ギアボックスが追加されました) |
| 単価 | 下位 | 20~60%高い |
注意してください ギア比が大きくなると効率が低下する 追加のギア段ごとに摩擦損失が発生するためです。 10:1 のギアボックスでは 85% の効率が維持される可能性がありますが、300:1 の遊星ギアボックスでは 50 ~ 60% に低下する可能性があります。
普通の DC モーターが最適な場合
アプリケーションが力よりも速度を必要とし、負荷が軽いかすでに自由に回転している場合は、ギアボックスをスキップします。一般的な使用例は次のとおりです。
- トルクではなく空気の流れが目標となる冷却ファンとブロワー
- 小型ドローンとRCカーのプロペラ
- 携帯電話やウェアラブル機器の振動モーター
- ロータリーカッターやドリルなどの工具用の高速スピンドル
- システム内の他の場所で外部ギアまたはベルトをすでに使用しているアプリケーション
このような場合、ギアボックスを追加してもコスト、サイズ、機械損失が増加するだけで、実際のメリットはありません。
小型ギアモーターに追加コストがかかる場合
小型ギアモーターは、負荷が動きに抵抗するたびに高価になります。つまり、動きを開始または維持するには実際の力が必要です。典型的なシナリオには次のようなものがあります。
- 負荷がかかった状態で持ち上げたり、固定位置を保持したりする必要があるロボット アームおよびアクチュエータ
- ゲートオープナーを含む窓とドアの自動化システム
- 摩擦に抗して製品を移動させるコンベヤシステム
- 正確でゆっくりとした動きが必要なカメラのジンバルとパンチルト機構
- 自動販売機および調剤機構
- 電池式車椅子および移動装置
実際のサイズ設定の例
半径 5cm で 500g の荷重を持ち上げる必要がある小さなロボット アームのジョイントを考えてみましょう。それには大まかに必要な トルク25kg・cm ジョイントで。 1 kg・cm の失速トルクを生成する裸の DC モーターではこれを行うことはできません。すぐに失速してしまいます。同じモーターと 30:1 ギアボックスを組み合わせると、使用可能なトルクは約 25 ~ 27 kg·cm (15% の機械的損失を考慮) となり、まさにその範囲内です。これは、機能する設計と焼き切れたモーターを区別する計算です。
適切なギア比の選択方法
ギア比の選択は推測ではなく、トルクと速度の要件から直接導き出されます。次の基本的なプロセスを使用します。
- 負荷重量とレバーアーム距離に基づいて出力軸に必要なトルクを計算します
- データシートからベースモーターのストールトルクと無負荷速度を確認してください。
- 必要なトルクをモーターの定格トルクで割って、必要な最小ギア比を推定します。
- ギアボックスの損失を考慮し、失速状態でのモーターの動作を避けるために、20 ~ 30% の安全マージンを追加します。
- 結果の出力速度がアプリケーションのタイミングのニーズを満たしていることを確認します。
ストールトルクに近すぎるモーターを連続的に運転すると、過熱や早期故障が発生します。 ほとんどの小型ギア モーター設計は、定格ストール トルクの 50 ~ 70% で動作するときに最高のパフォーマンスを発揮します。 、負荷変動に対するヘッドルームを残します。
どちらかを選択する際のよくある間違い
DIY や一部の商用デザインでも、いくつかの繰り返しエラーが発生します。
- トルク要件を完全に無視して、電圧と回転数のみに基づいてモーターを選択する
- ギア比が高い方が常に安全であると仮定すると、過度の減速は効率を無駄にし、不必要なサイズとコストを追加します。
- 安価なギアボックスのバックラッシュを見落とし、精密用途で位置決めの不正確さを引き起こす
- デューティ サイクルを無視する - 断続的な使用に定格されたギヤ モーターは、連続的に動作すると過熱します。
メーカーのデータシートで失速トルクと連続トルク定格の両方を確認すると、設計が完成する前にこれらの問題のほとんどを回避できます。
ニュース
-
ブラシ DC モーターの起源と物理的基盤 の ブラシ付きDCモーター は電気エネルギーを機械運動に変換する先駆者であり、その歴史は現代の産業文明の進歩と密接に絡み合っています。このモーターを深く理解するには、電磁誘導の最も基本的な法則に立ち返る必要があります。の ブラシ付きDCモーター これは、継続的な機...
続きを読む -
最近でもブラシ付き DC モーターを使用している人はいるでしょうか? 小型家電のブラシ付き DC モーター ブラシレス モーター技術の採用が増えているにもかかわらず、小型家電は依然としてブラシ付き DC モーターの主な消費者です。ハンドヘルドファン、電気シェーバー、ヘアドライヤー、キッチン用品などの機器は、そのシンプルさ、低コスト、...
続きを読む -
家庭用電化製品およびスマートデバイスにおけるブラシ DC モーターのアプリケーション 家庭用電化製品の設計におけるブラシ DC モーターの役割 ブラシ付きDCモーター は、幅広い家庭用電化製品、特にコンパクトなサイズ、シンプルな制御、コスト効率の高いモーション ソリューションを必要とする製品の設計と機能にお...
続きを読む
 ホーム