言語



マイクロ DC モーターにおけるバリスタの応用
 2026.07.14
 業界ニュース
バリスタは、回路の過電圧サージを吸収し、下流の高精度電子部品を保護するために設計された非線形電圧制限保護部品です。ブラシ付きマイクロモーターに広く適用されており、整流電圧スパイク、電磁干渉、ブラシの摩耗などの一般的なモーター動作の問題を効果的に解決します。
この記事では、バリスタの動作原理を体系的に紹介し、バリスタの中核となる保護機能を分析します。 マイクロモーター 標準化された実用的なコンポーネント選択ガイドラインを提供します。これは、ハードウェア エンジニア、設計開発者、調達担当者にとって専門的な技術リファレンスとして役立ちます。
バリスタの動作原理
電圧依存抵抗器 (バリスタ) は、電圧変化に非常に敏感です。その抵抗は、通常の低電圧動作条件下ではメガオームレベルに留まりますが、過電圧サージが発生すると即座にミリオームレベルまで急激に低下し、低インピーダンス経路を形成してサージ電流を急速に放電し、電圧クランプ保護を実現します。
1.1 3 つの特徴的な動作ゾーン
バリスタの動作状態は、印加電圧に応じて 3 つの異なる領域に分類できます。
1) 漏れ領域
印加電圧が回路の通常動作範囲内にある場合、バリスタは非常に高い抵抗を示し、わずかな漏れ電流しか流れません。回路の通常動作には影響せず、長期スタンバイ保護状態のままになります。
2) 非線形クランプ領域
過渡サージまたは電圧スパイクが回路に現れると、バリスタは非線形動作領域に入ります。端子電圧が安全な狭い範囲内に安定してクランプされる間、電流は急激に増加します。これは、バリスタがサージを吸収してスパイクを抑制するための中心的な動作領域であり、マイクロ モーター回路における主な保護機能を担っています。
3) 飽和領域
過電圧が許容範囲を超えて上昇し続けると、バリスタは飽和領域に入り、低抵抗の線形成分として動作し、ループ電流が急激に増加します。この領域で長期間動作すると、コンポーネントの過熱、焼損、さらにはセラミックの亀裂が発生することがあります。したがって、実際のアプリケーションでは飽和領域での動作は厳禁です。
1.2 物質伝導機構
一般的な金属酸化物バリスタは、焼結された多結晶半導体セラミックであり、主に酸化亜鉛 (ZnO) と、酸化ビスマスや酸化コバルトなどの少量の補助金属酸化物添加物でできています。
酸化亜鉛の各粒子は、高抵抗の粒界層に包まれています。定格動作電圧下では、粒界が電流の伝導を遮断し、正常な回路動作を保証します。電圧がしきい値を超えると、粒界でツェナー降伏とトンネル効果が発生し、部品の抵抗が急激に低下し、高速放電チャネルが形成され、サージエネルギーが瞬時に放出されます。
マイクロモーターにおけるバリスタの核となる機能
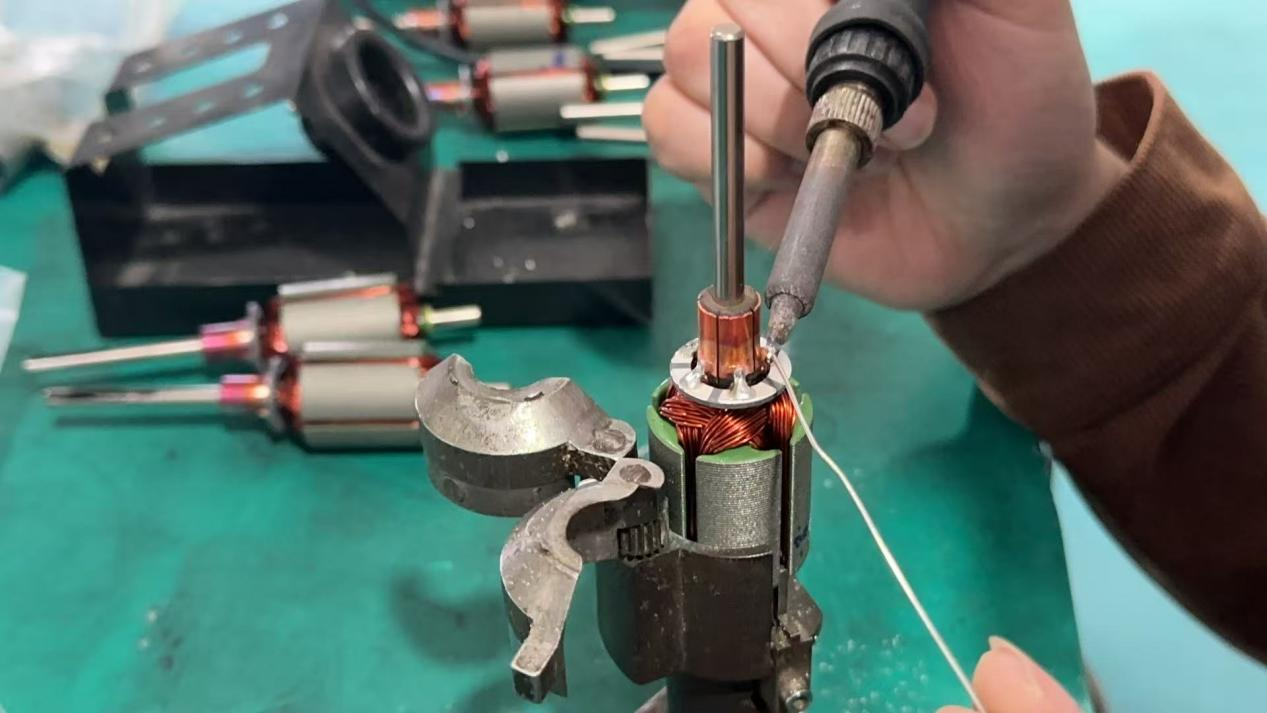
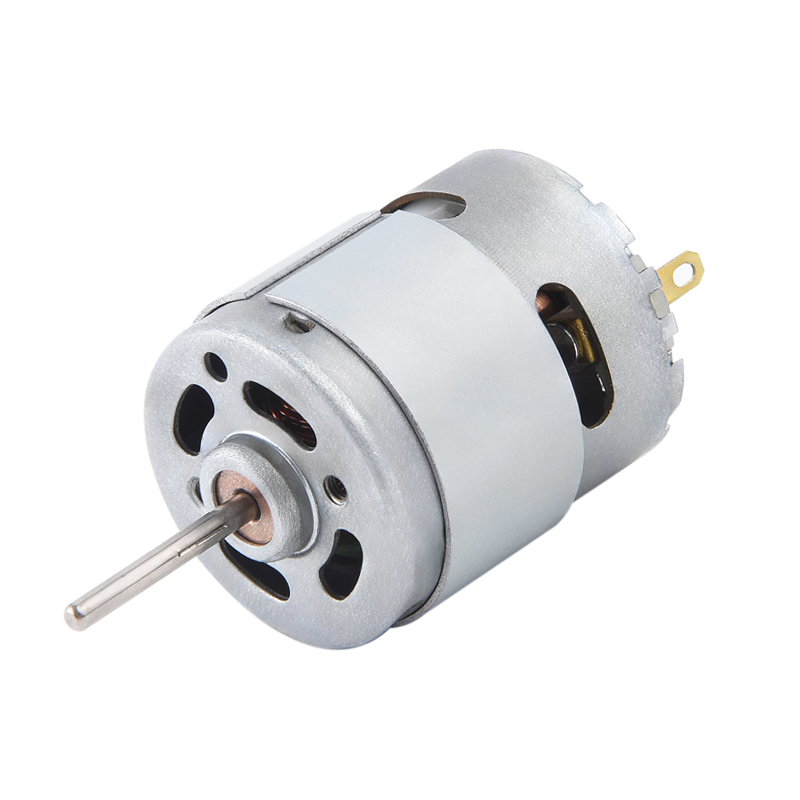
主流のマイクロモーターのほとんどはブラシ付き DC モーターです。動作中、カーボン ブラシと整流子は電機子巻線の電流方向を継続的に切り替えます。電機子巻線は誘導特性を持っているため、通電すると磁気エネルギーを蓄えます。転流中の電流の瞬間的なスイッチングによって大量の磁気エネルギーが放出され、高電圧過渡スパイク、つまり逆起電力 (Back EMF) が形成されます。
効果的な保護がなければ、整流スパイクによって次の 3 つの大きな問題が発生します。
1) モーターの摩耗の加速
高電圧スパイクは整流火花を発生させ、整流子セグメントとカーボンブラシに高温浸食を引き起こし、機械的摩耗を悪化させ、マイクロモーターの全体的な耐用年数を大幅に短縮します。
2) 重大な電磁妨害
整流スパークは継続的な電磁ノイズを放射し、センサー、Bluetooth モジュール、制御チップなどの周囲の精密デバイスの通常の動作を妨害し、製品の EMC 準拠の失敗につながります。
3) 回路部品の損傷
抑制されない過電圧スパイクは制御 PCB に伝達され、ドライブ IC、コンデンサ、その他の精密部品が容易に故障し、製品の故障率とアフターコストが増加します。
マイクロモーター端子にバリスタを並列に接続すると、転流電圧スパイクが発生すると、コンポーネントは即座に非線形クランプ領域に入ります。低インピーダンスのサージ放電経路を提供して過電圧を安全な範囲内にクランプし、次の 3 つのコア保護効果を実現します。
- 整流火花を効果的に抑制し、整流子とカーボンブラシの摩耗を軽減します。
- 電磁放射干渉を大幅に低減し、産業用 EMI 認証基準を満たす。
- 過渡サージエネルギーを吸収してバックエンド回路の精密コンポーネントを保護します。
マイクロモーター用プロフェッショナルバリスタ選択ガイド
マイクロモーター専用バリスタの選択は、バリスタ電圧 (V₁mA) とサージ電流容量の 2 つの重要なパラメータに焦点を当てています。
重要なパラメータ 1: バリスタ電圧 (V₁mA)
バリスタ電圧 (V1mA) は、しきい値降伏電圧としても知られ、1mA の DC 電流がバリスタを通過するときのコンポーネントの両端の電圧を指します。これは、保護の精度と耐用年数に影響を与える最も重要なパラメータです。
DCマイクロモーターの選定式
V₁mA = (1.8 ~ 2.2) × モータ定格直流電源電圧 (Vp)
2 つの基本的な選択制約
- 誤ったトリガーや異常な加熱を避けるために、バリスタ電圧はシステムの最大連続動作電圧よりも高くなければなりません。
- 回路が損傷する前に効果的なクランプを確保するには、バリスタ電圧は保護されるコンポーネントの最大耐電圧よりも低くなければなりません。
実用例
12V 定格 DC マイクロモーターの場合:
最小選択値: 12V × 1.8 = 21.6V
最大選択値:12V × 2.2 = 26.4V
推奨される主流仕様: 24V / 26V バリスタ。
重要なパラメータ 2: サージ電流容量
サージ電流容量とは、バリスタの電圧変化を±10%以内に抑えた標準的な試験条件(周囲温度25℃、規定のサージ波形および衝撃時間)下でバリスタが耐えることができるピークパルス電流の最大値を指します。
選択原則
- サージ電流定格が高いほど、より強力な耐干渉性能とより安定した保護性能が得られます。
- 長期にわたる信頼性の高い動作を保証するには、モーターによって生成される実際のサージ電流は、コンポーネントの定格最大サージ電流よりも低くなければなりません。
- サージ電流を正確に計算できないシナリオの場合は、モーター出力、起動/停止周波数、実際の負荷条件に基づいて仕様を選択してください。
結論
バリスタは、低コスト、高信頼性、高効率の電圧保護部品として、ブラシ付きマイクロ モータ システムにおいてかけがえのない役割を果たします。モーターの整流中に発生する逆起電力を吸収することで、火花摩耗を効果的に抑制し、電磁干渉を低減し、精密回路部品を保護し、マイクロモーター機器の全体的な安定性と耐用年数を大幅に向上させます。
バリスタの保護性能を最大限に発揮するには、合理的なパラメータの選択が鍵となります。 DC モーターの要件がある場合は、カスタマイズされたソリューションのサポートについてお問い合わせください。
ニュース
-
ブラシ DC モーターの起源と物理的基盤 の ブラシ付きDCモーター は電気エネルギーを機械運動に変換する先駆者であり、その歴史は現代の産業文明の進歩と密接に絡み合っています。このモーターを深く理解するには、電磁誘導の最も基本的な法則に立ち返る必要があります。の ブラシ付きDCモーター これは、継続的な機...
続きを読む -
最近でもブラシ付き DC モーターを使用している人はいるでしょうか? 小型家電のブラシ付き DC モーター ブラシレス モーター技術の採用が増えているにもかかわらず、小型家電は依然としてブラシ付き DC モーターの主な消費者です。ハンドヘルドファン、電気シェーバー、ヘアドライヤー、キッチン用品などの機器は、そのシンプルさ、低コスト、...
続きを読む -
家庭用電化製品およびスマートデバイスにおけるブラシ DC モーターのアプリケーション 家庭用電化製品の設計におけるブラシ DC モーターの役割 ブラシ付きDCモーター は、幅広い家庭用電化製品、特にコンパクトなサイズ、シンプルな制御、コスト効率の高いモーション ソリューションを必要とする製品の設計と機能にお...
続きを読む
 ホーム